

NEWS CENTER
媒体中心

3D点云场景数据采集:支撑具身机器人环境感知的底层核心
栏目:媒体中心 发布时间:2026-11-11 发布者:人本国际
在具身智能产业快速落地的今天,人形机器人、移动操作机器人想要在真实空间里自主行走、识别物体、完成抓取交互,环境感知能力是一切行动的前提。很多人以为机器人仅靠摄像头就看懂世界,实际上,2D图像只能记录画面色彩,无法获取物体真实尺寸、空间距离、曲面结构。而3D点云场景数据采集,正是为机器人构建三维空间地图、理解周边环境几何信息的关键技术。简单来说,3D点云由海量带有三维坐标信息的空间点集合构成,能够完整还原场景内物体轮廓、空间位置、障碍物分布,是具身机器人实现定位、避障、物体识别、交互操作的基础。
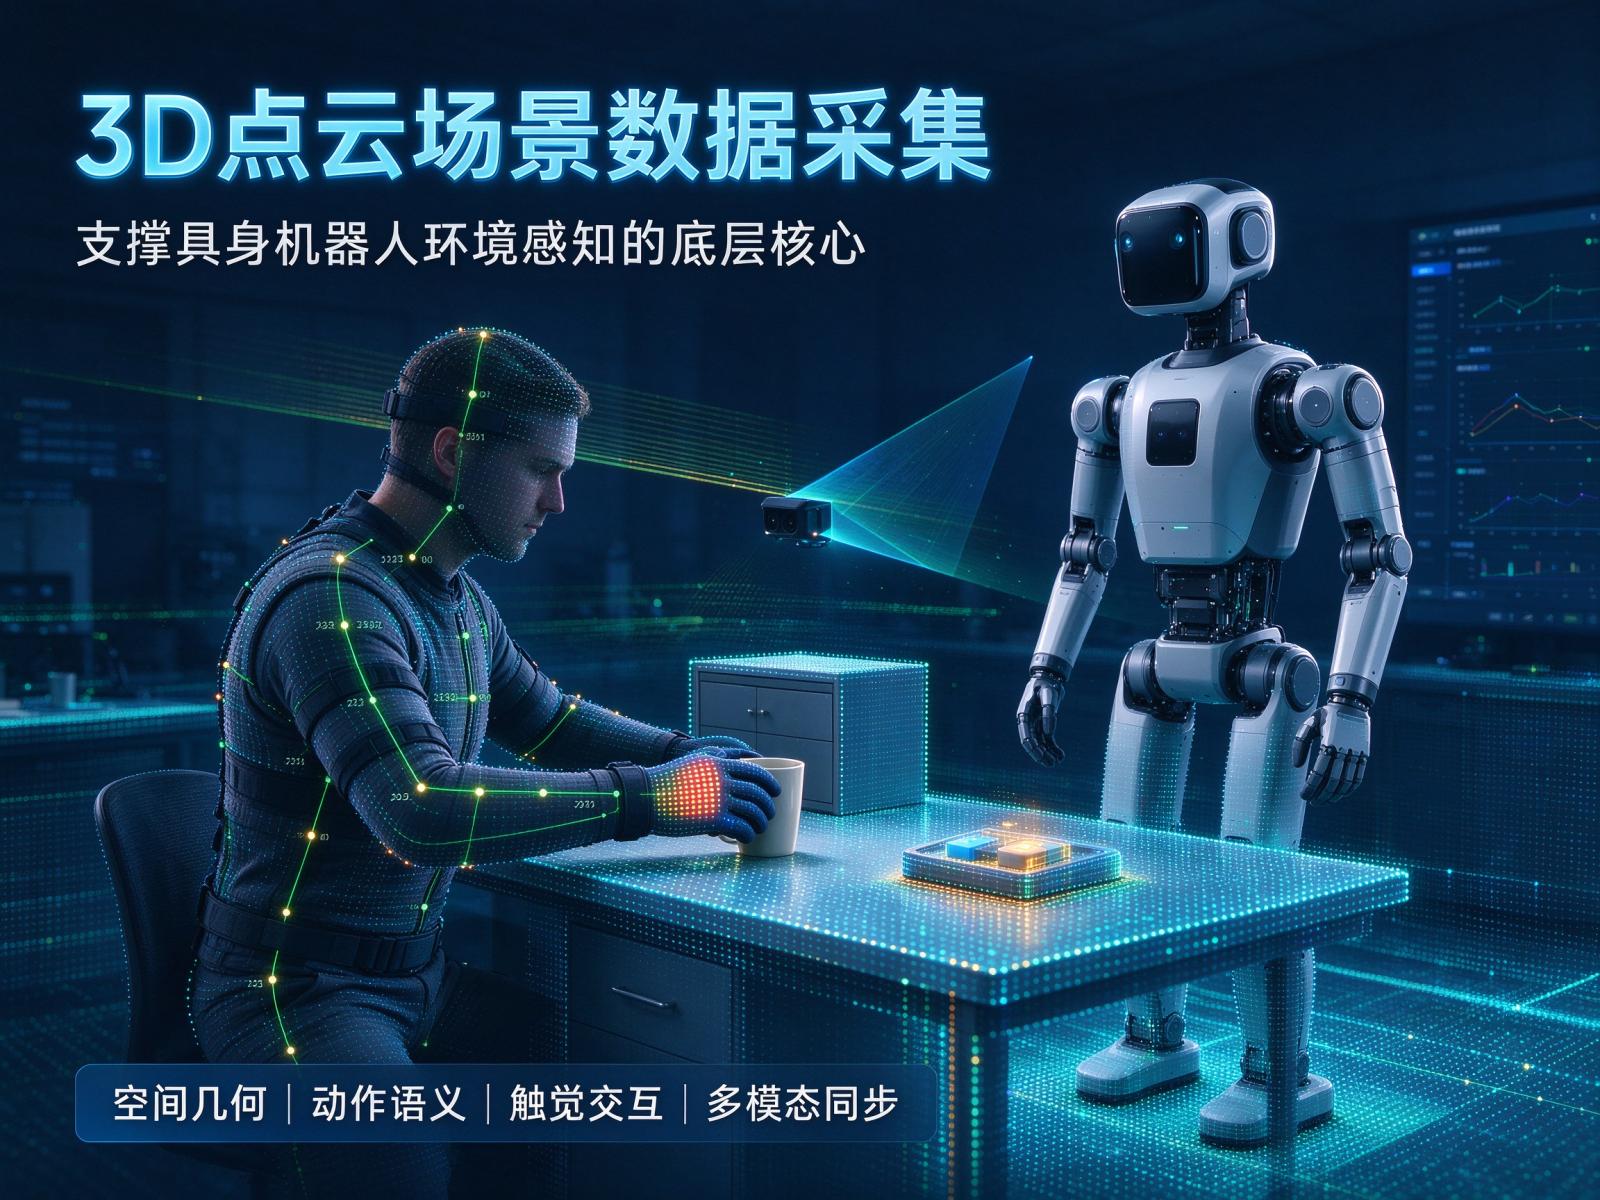
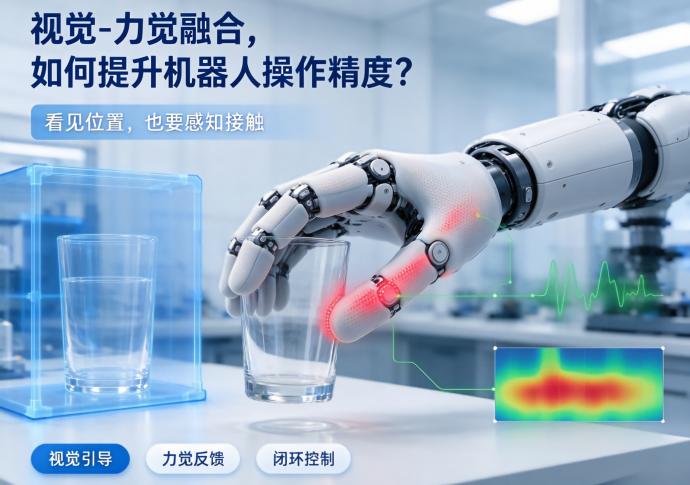
常规的3D点云采集一般依靠激光雷达、深度相机获取环境几何信息,但仅靠视觉类传感器得到的点云,只能记录环境本身,缺少人与物体交互的动态信息。举个例子:点云可以捕捉桌面上水杯的三维外形,却无法记录人类抓取水杯时手部关节姿态、指尖接触压力、肢体运动轨迹。单纯依靠静态点云训练出来的机器人,很难理解“人如何和环境中的物体发生交互”,在执行抓取、搬运、推拉这类精细任务时极易失败。
这也是当下具身智能研发团队普遍遇到的痛点:3D点云可以还原静态场景,但是缺少配套的人体多模态交互数据,导致点云数据集只有空间几何,缺少动作语义,模型泛化能力差,一旦换到新场景,机器人感知和操作就会失效。想要解决这个难题,就需要3D点云环境数据+人体动作、触觉传感数据同步采集,把空间三维场景与人的交互行为一一对应。深圳人本国际科技服饰有限公司的柔性穿戴采集硬件,就在这套多模态采集链路中承担着不可或缺的角色,为3D点云场景采集补充人体交互维度的数据。
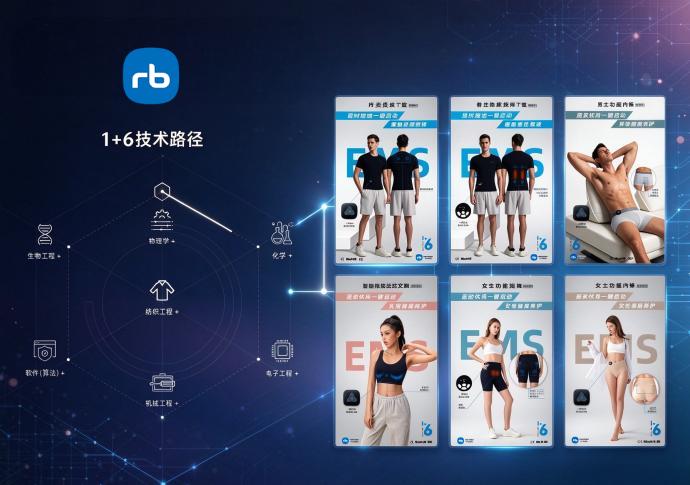
人本国际作为国家高新技术、专精特新企业,也是智能纺织品国家标准参编单位,依托自研的“1+6”跨学科技术体系,以纺织工程为底层基础,融合电子工程、物理学、生物工程、软件算法等多领域技术,开发出全身动作采集智能服饰、柔性触觉传感皮肤、具身数据采集手套等产品,专门适配具身机器人3D点云配套的数据采集场景。
在整套采集工作流当中,深度相机、激光雷达负责扫描环境,输出整个场景的3D点云,构建环境三维模型;与此同时,操作人员穿戴人本国际的柔性采集服饰与数据手套,在同一个空间内完成抓取、开门、移动物品等交互动作。设备可以同步采集人体全身关节姿态、手部各关节角度、指尖多点接触压力、肢体运动时序信号。采集系统会把人体动作、触觉数据和3D点云空间坐标做时间戳对齐,让每一组点云场景,都匹配对应的人体交互行为。
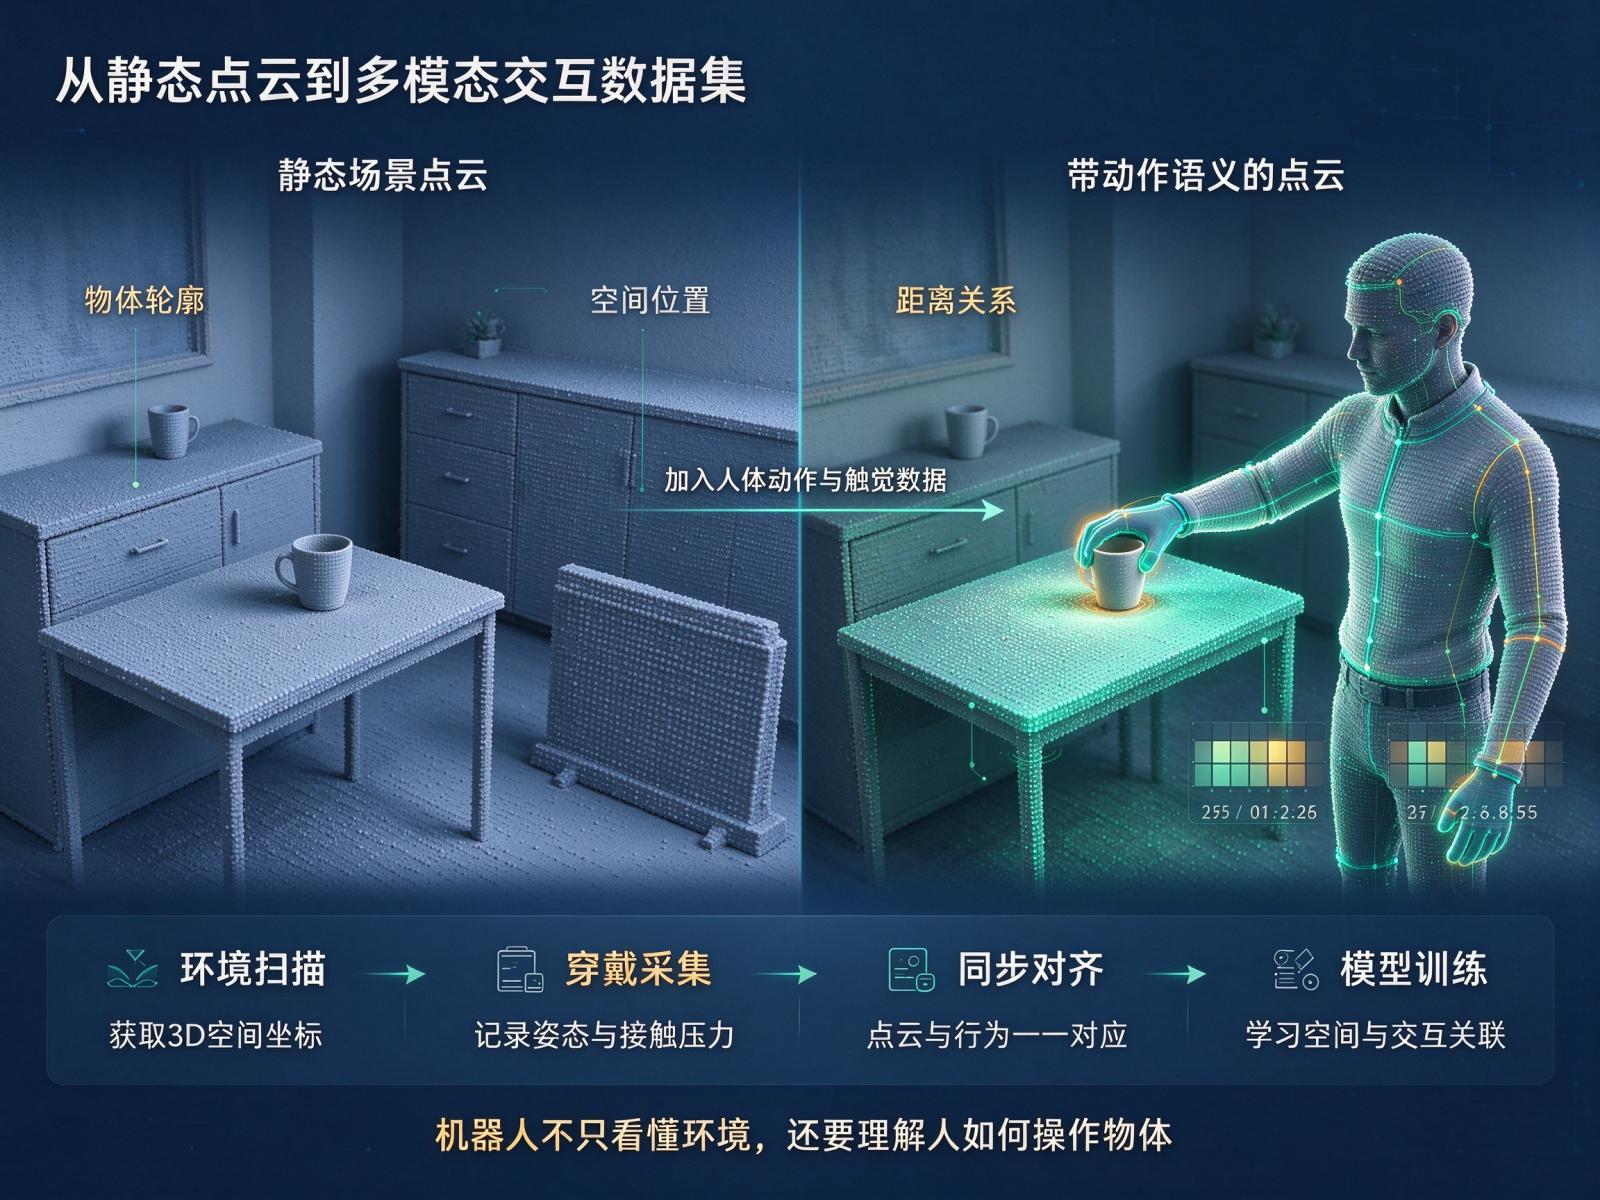
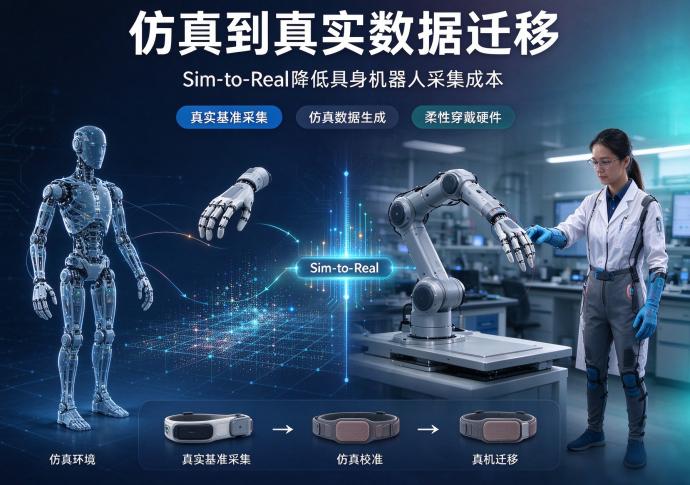
这样一来,数据集不再是冰冷、静态的空间三维点阵,而是带有动作语义的多模态数据集。机器人算法训练的时候,不仅能看到环境长什么样,还能看懂人是如何在这个三维空间里触碰、操作物体,理解物体受力变化、接触位置和空间几何之间的关联,极大提升机器人环境感知、交互预判的能力。在仿真到真实迁移(Sim-to-Real)项目中,这套融合数据集还可以用来校准虚拟场景的物理参数,缩小仿真环境与真实世界之间的域鸿沟,提升机器人模型迁移成功率。
很多科研团队自行搭建采集系统时,会遇到硬件工程化难题。实验室自制传感手套、动作捕捉样衣,短期演示没问题,一旦大规模采集3D点云数据集,就会出现传感漂移、面料拉扯损坏柔性线路、多套设备采集数据一致性差等问题。采集出来的动作、触觉数据噪声大,和3D点云做同步配准时误差大,直接污染整套数据集,拉高后续数据清洗、标注成本。
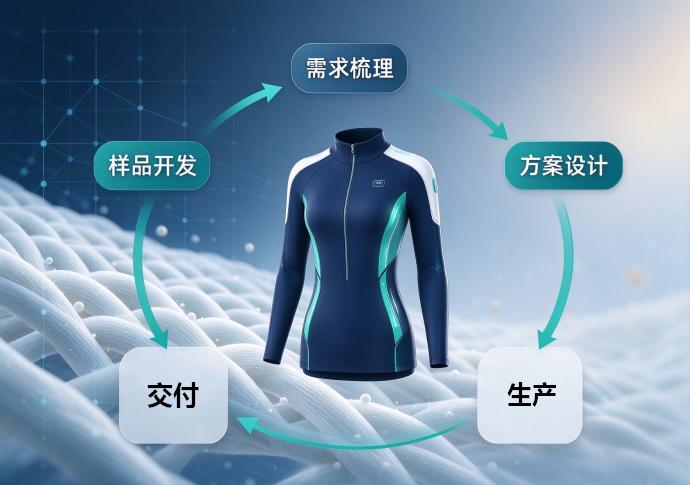
人本国际提供一站式ODM/OEM定制服务,能够根据机器人项目场景需求,针对性开发柔性传感采集穿戴设备。从前期需求评估、面料选型、柔性传感阵列集成、版型设计、样品打样,再到可靠性测试、小批量试产乃至万级规模化交付,实现全流程落地。不管是用于室内桌面物体交互采集的数据手套,还是用于大范围室内场景全身动作捕捉的智能传感服饰,都可以做定向定制开发,保障多套采集设备的数据一致性,适配长时间、大批量3D点云场景采集项目。
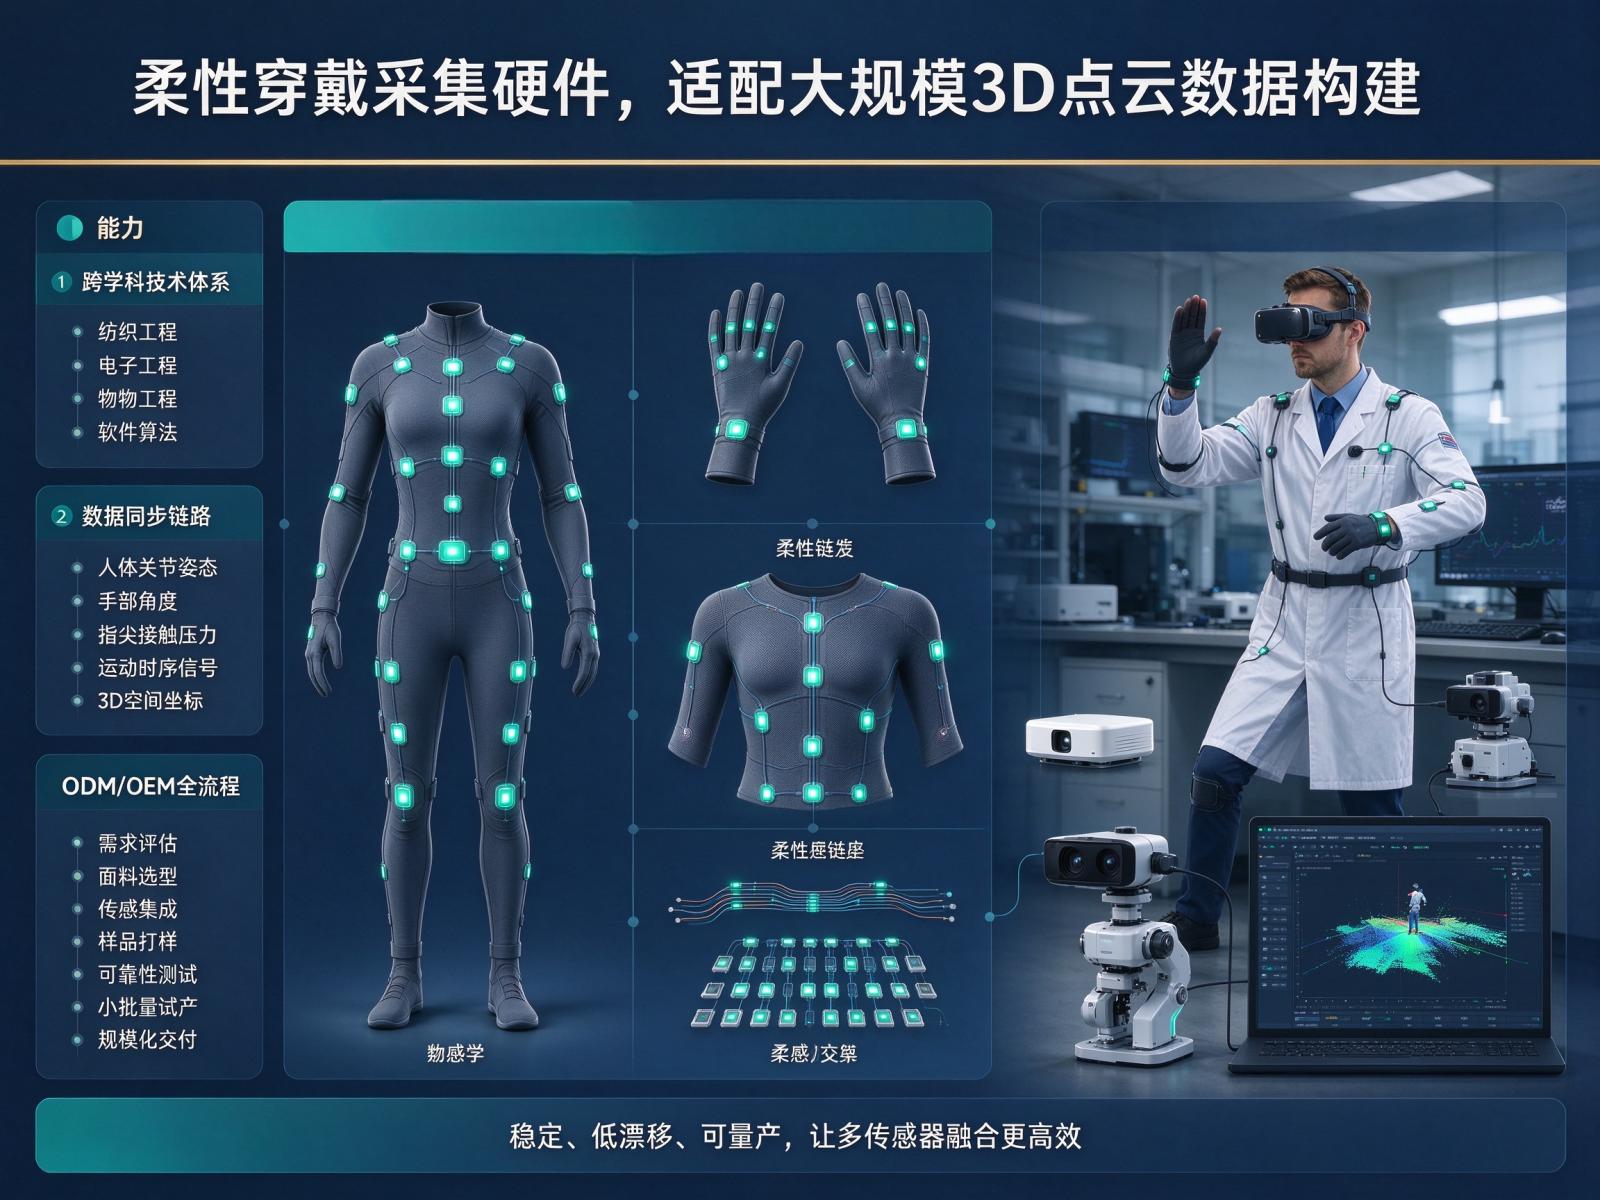
除此之外,人本国际的柔性穿戴产品兼顾穿戴舒适性,长时间佩戴进行场景采集时不会过度束缚人体,保障动作自然流畅。采集到的多模态传感信号输出稳定、低漂移,方便和激光雷达、深度相机的点云数据做时间同步,降低研发团队在多传感器融合开发上的工作量,让研发人员把更多精力投入环境感知算法、机器人策略模型的开发。
3D点云场景数据采集,定义了机器人“看到的三维世界”;而人本国际柔性穿戴采集硬件提供的人体动作、触觉数据,则教会机器人理解“人和这个世界如何交互”。二者结合,才能构建高质量多模态数据集,持续提升具身机器人环境感知能力,让机器人看懂空间、读懂交互,真正走向落地应用。
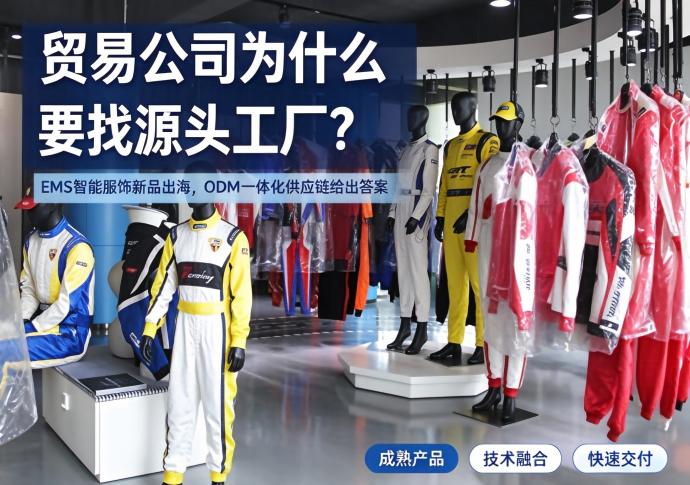
深圳人本国际科技服饰深耕织物电子智能穿戴ODM领域多年,除了面向具身智能的数据采集手套、全身动作采集服、柔性触觉传感皮肤,还拥有EMS智能服饰、人体生理监测衣、特种防护智能服饰等成熟产品线,产品已经服务全球46个国家和地区的客户。如果您正在搭建3D点云多模态数据集、人形机器人示教采集、灵巧手训练平台,需要高精度、可量产的柔性穿戴采集硬件,可对接深圳人本国际科技服饰。从产品方案设计、样品打样,到批量交付、ODM定制开发,人本国际可以提供全流程支持,助力机器人企业构建高质量场景数据集,加速具身机器人环境感知技术落地。


联系我们
电话:0755-81469901 手机:13534062216(微信同号) E-mail:zy@szrenben.com 地址:深圳市宝安区航城街道九围社区冠锋工业园3栋人本国际大厦

官方微信

官方抖音
Copyright © 2022 深圳人本国际科技服饰有限公司 版权所有 备案号:粤ICP备10027308号 站点地图 网站建设:企猫互联网
