

NEWS CENTER
媒体中心

机器人触觉数据集构建—具身机器人触觉数据集构建方法与训练优化路径
栏目:媒体中心 发布时间:2026-10-12 发布者:人本国际
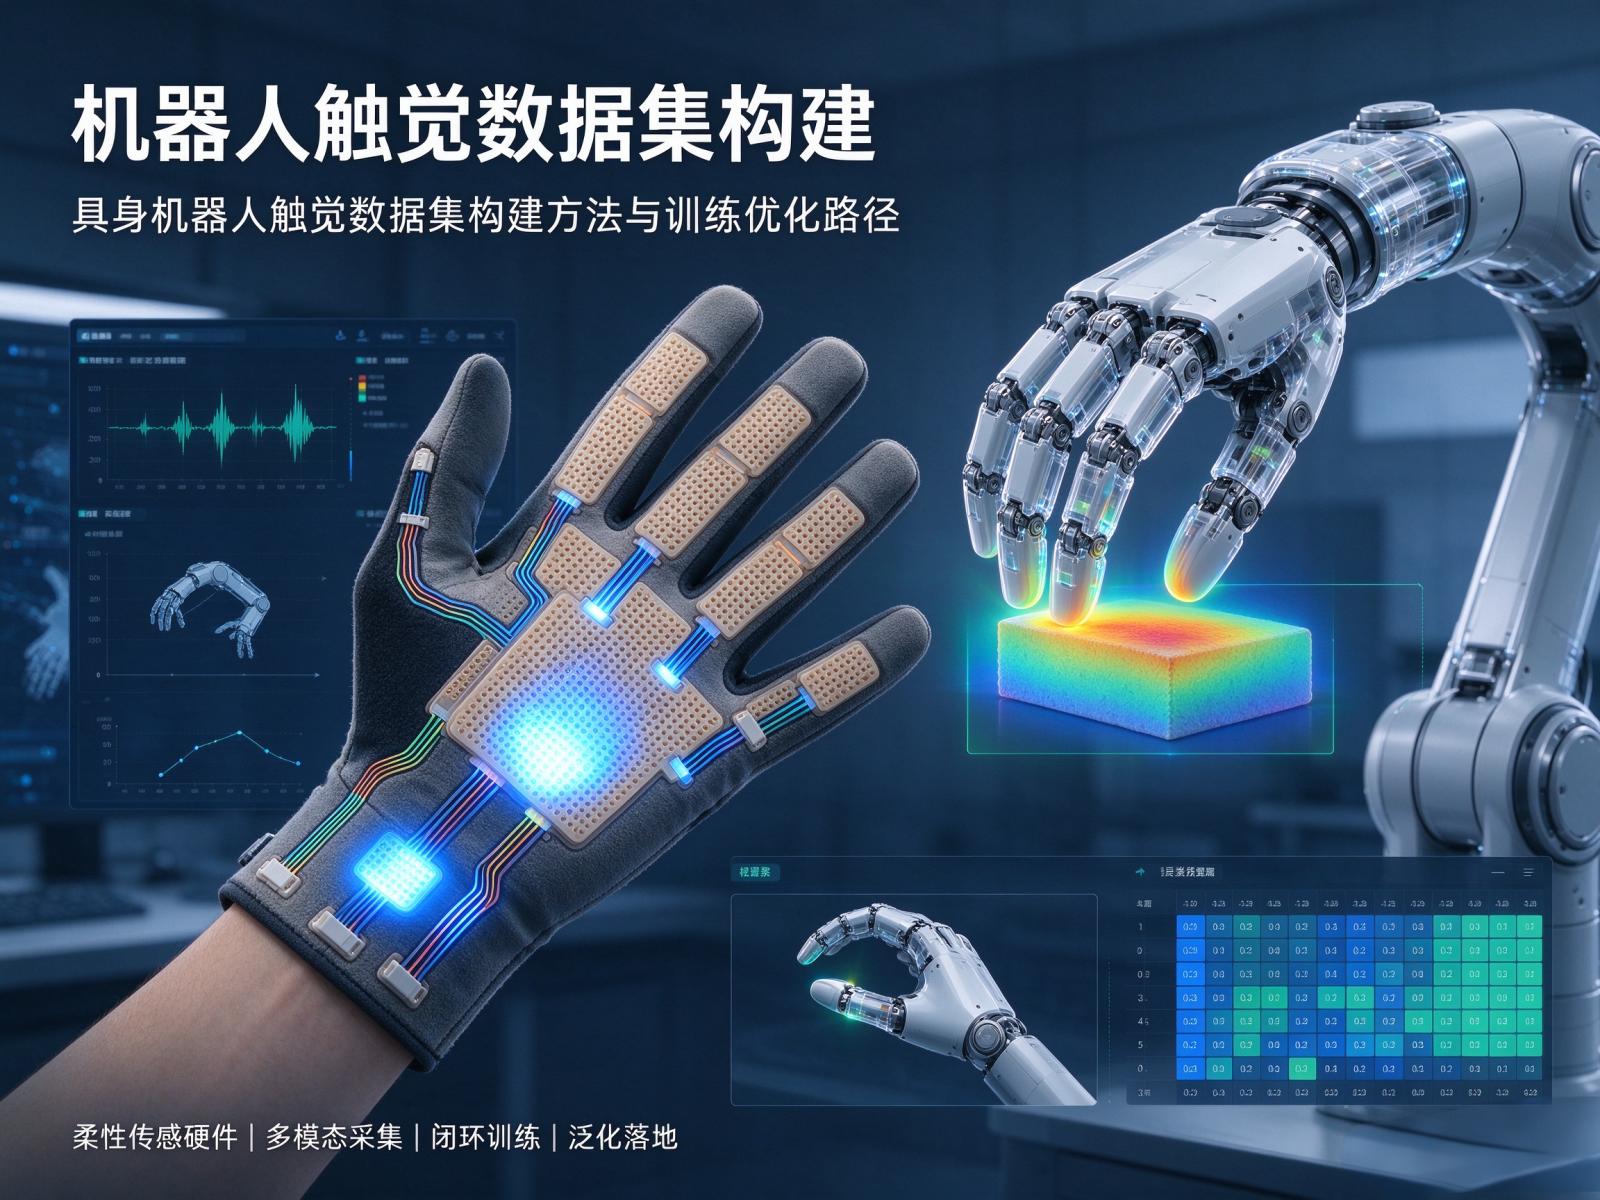
具身智能的核心目标,是让机器人拥有类似人类的感知与交互能力。视觉信息只能看到物体外观,而触觉感知能够捕捉接触压力、摩擦力、滑移、软硬材质等物理交互信息,是机器人完成精细抓取、柔性操作、人机安全交互的关键。想要训练出高性能的触觉大模型与机器人控制策略,高质量、大规模、真实场景下的触觉数据集是基础。
但很多机器人研发团队在构建触觉数据集时,会遇到一系列现实难题:传感采集硬件本身一致性差、柔性传感单元和载体结构不匹配、采集数据噪声大、标注成本高、仿真数据与真实物理世界差距巨大,最终导致模型在实验室数据集上效果很好,落地到真实机器人上就快速失效。触觉数据集的质量上限,本质上由触觉采集硬件的性能决定。深圳人本国际科技服饰有限公司依托织物电子多学科融合技术,提供具身触觉采集手套、柔性触觉传感皮肤ODM定制,为科研机构、人形机器人企业搭建触觉数据采集硬件平台,支撑整套触觉数据集搭建、采集与模型训练优化工作。
一、具身机器人触觉数据集主流构建方法
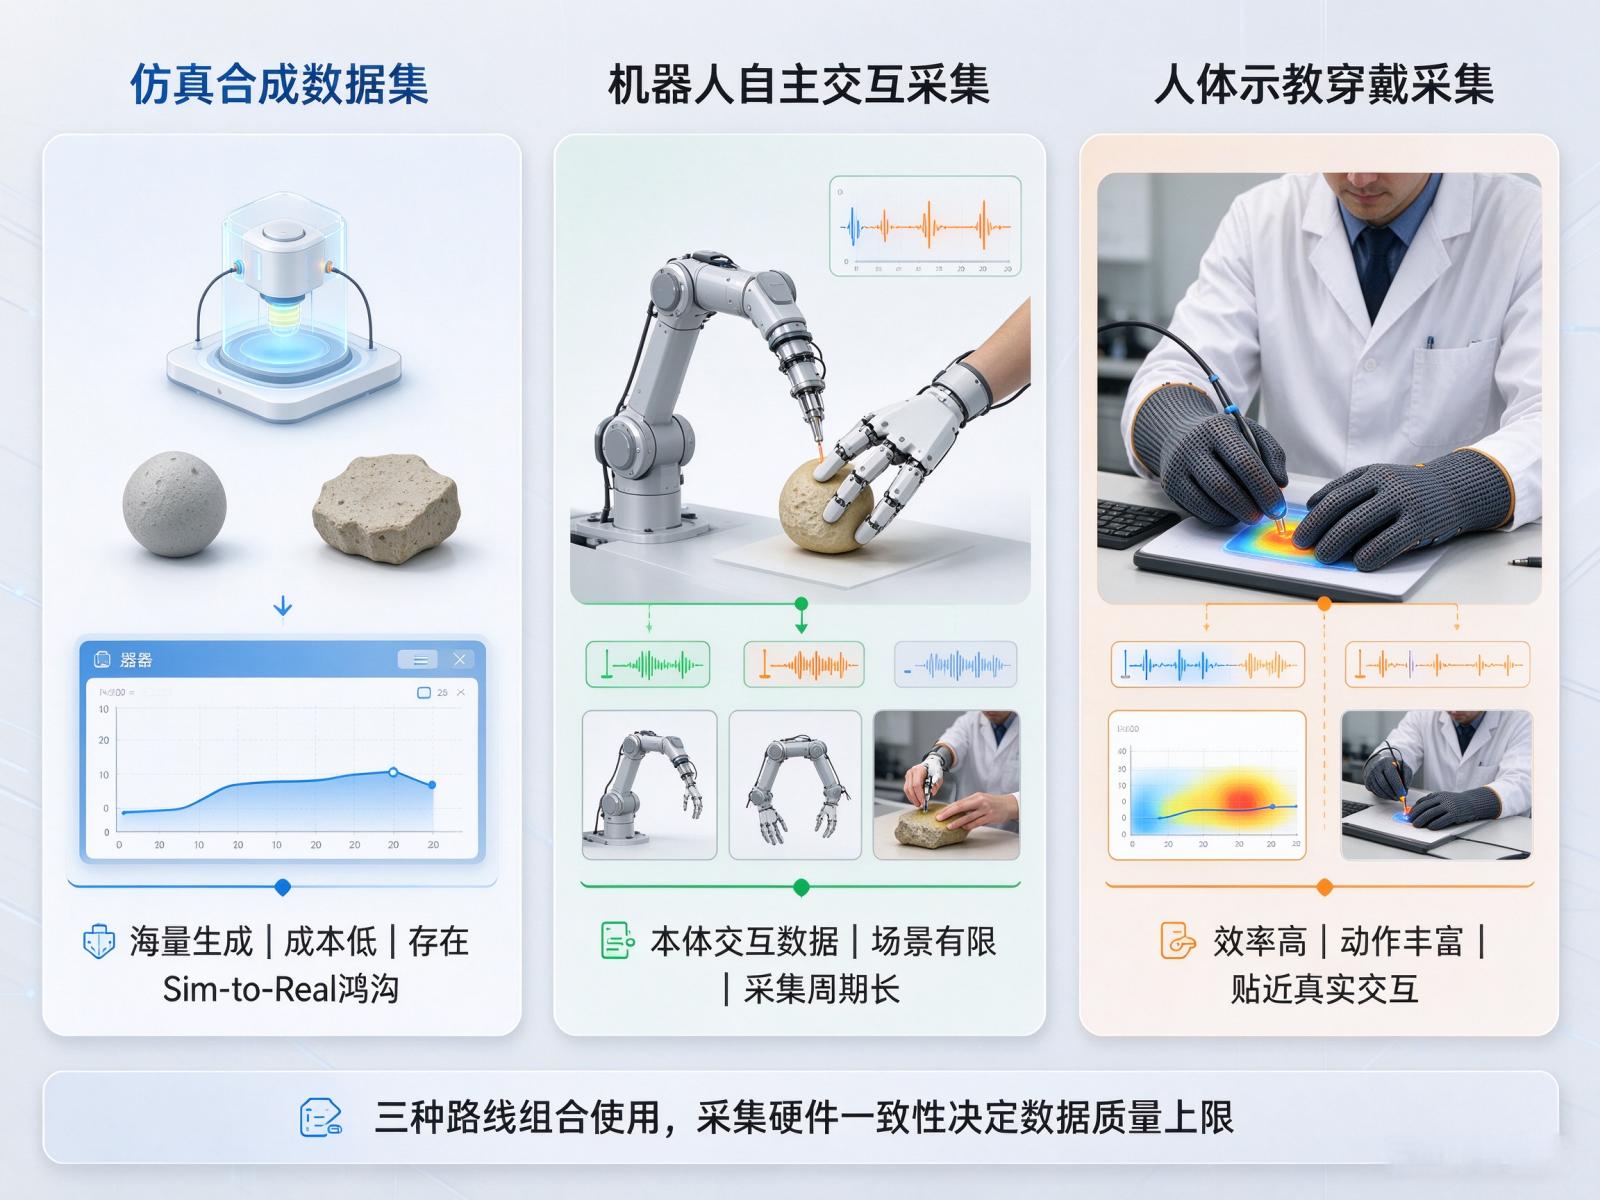
目前行业里构建机器人触觉数据集,主要分为三大路线:仿真合成数据集、机器人自主交互采集数据集、人体示教穿戴采集数据集。三种方案各有优劣,在实际项目中经常组合使用。
仿真合成数据集在物理仿真引擎中,构建柔性传感器模型、物体模型,模拟按压、滑动、抓取等动作,批量生成海量触觉压力分布数据。优势是数据量大、标注成本低;短板是sim-to-real鸿沟突出,仿真环境很难完全还原面料形变、摩擦非线性、传感器漂移等真实物理特性。单纯依靠仿真数据集训练的模型,部署到真实机器人时泛化能力差。
机器人自主交互采集将柔性触觉传感器安装在灵巧手、机械臂末端,控制机器人反复触碰、抓取不同材质物体,自动采集触觉信号、关节姿态、图像多模态数据。这套方案可以直接获取机器人本体交互数据,但采集周期漫长,设备损耗大,场景覆盖有限,很难快速完成海量多样化样本采集。
人体示教穿戴采集(当下主流高效方案)操作人员穿戴集成高密度柔性触觉传感器的采集手套,完成各类精细操作动作,同步记录压力分布、接触位置、动作姿态,将人类操作过程中的触觉交互数据完整记录下来,作为机器人学习的示范数据。这套方案采集效率高,动作丰富,贴近真实世界交互逻辑,也是人本国际触觉采集硬件重点落地的方向。但它对穿戴式传感硬件要求很高:传感器分布密度、面料拉伸稳定性、信号同步性、多批次硬件一致性,都会直接影响数据集质量。如果采集手套本身信号漂移严重、反复弯折后传感失效,采集出来的数据会存在大量噪声,后续模型训练会受到严重干扰。
完整的数据集建设流程包含:硬件标定、多模态数据同步采集、数据清洗、样本标注、数据集划分、数据增强,最后进入模型训练、评估、迭代优化。任何一环的短板,都会拉低整套数据集价值。
二、触觉数据集训练优化的核心路径
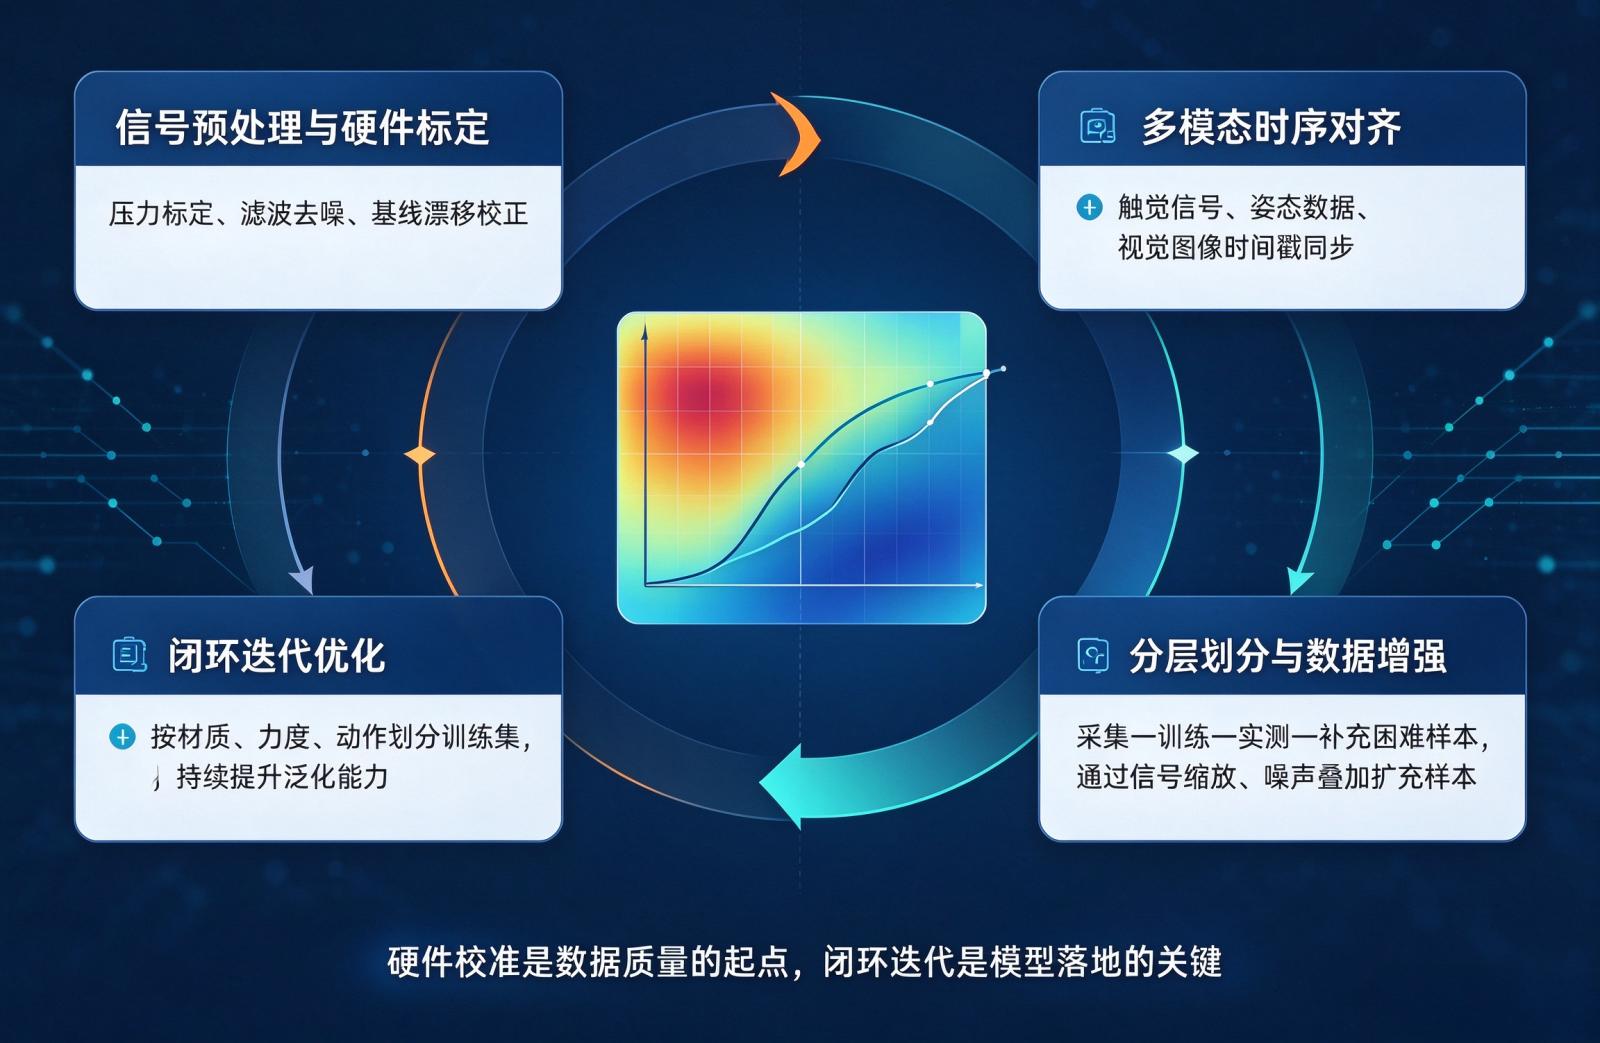
拿到原始触觉数据,并不代表可以直接用于模型训练,需要系统性优化,减少噪声,提升模型泛化能力。第一,原始传感信号预处理与硬件标定。织物柔性传感器会受到拉伸、温度、湿度带来的信号漂移影响。采集前需要对每一个传感点位做压力标定,建立信号-真实压力映射关系;采集后做滤波处理,剔除异常值、基线漂移,保证同一压力输入下,输出信号稳定可复现。人本国际在ODM开发触觉采集手套时,就会在硬件层面设计校准机制,降低后期数据预处理工作量。
第二,多模态时序对齐。触觉数据、姿态数据、视觉图像采样频率各不相同,需要做时间戳对齐,确保每一次接触动作,触觉压力信号和对应的手部姿态、画面信息精准匹配。时序错位是很多触觉数据集容易踩坑的地方,会造成模型学习到错误的映射关系。
第三,数据集分层划分与数据增强。按照物体材质、接触力度、动作类型划分训练集、验证集、测试集,避免同一场景样本泄露。触觉数据增强可以通过信号缩放、噪声叠加、局部裁剪等方式扩充样本,提升模型抗干扰能力,降低过拟合风险。
第四,闭环迭代优化。用数据集训练触觉感知模型,在真实机器人上测试;根据模型失效场景,反向补充对应的困难样本,持续扩充数据集边界。这是一个“采集-训练-实测-补充数据”的闭环过程。
三、人本国际ODM硬件方案,支撑触觉数据采集落地
很多机器人团队算法能力很强,但缺少织物电子工程能力,自研触觉采集手套,往往卡在传感嵌入、面料电路兼容、批量一致性等工程问题上。人本国际依托以纺织工程为基础的“1+6”多学科技术体系,融合电子、机械、算法、生物工程等技术,提供触觉采集手套、柔性触觉传感皮肤ODM一站式开发服务。
在硬件开发阶段,人本国际会根据数据集需求,规划传感点位布局,把柔性压力传感单元嵌入纺织面料内部,设计柔性导电线路与应力释放结构,解决面料反复拉伸弯折导致的电路断裂、信号漂移问题。同时配套信号采集与同步模块,实现压力、姿态时序数据同步输出。整套ODM服务覆盖需求方案设计、版型开发、传感集成、样品打样、可靠性测试、小批量到批量交付。
企业与科研机构不用投入资源去攻克纺织与柔性电子跨领域工程难题,可直接把精力集中在数据集构建、数据标注、触觉算法与机器人策略训练。无论是用于人体示教采集触觉数据集的传感手套,还是用于机器人外骨骼、灵巧手外层柔性触觉皮肤,都可以按需定制开发。
总结
高质量触觉数据集是具身机器人实现精细操作、环境感知的基石,而数据集的上限由采集硬件决定。仿真、机器人自主采集、人体示教采集三种方案互相补充,配合信号预处理、多模态对齐、闭环迭代训练,才能构建出具备强泛化能力的触觉数据集。
深圳人本国际科技服饰有限公司专注织物电子ODM定制,可提供具身触觉采集手套、柔性触觉传感皮肤、人形机器人柔性感知外层等产品开发,为机器人企业、科研院所搭建稳定可靠的触觉数据采集硬件平台。如果你正在开展具身机器人触觉感知、灵巧手示教学习、触觉数据集建设项目,可以对接人本国际,一站式完成柔性触觉穿戴硬件的定制开发。
近期推文
-
机器人触觉数据集构建—具身机器人触觉数据集构建方法与训练优化路径
-
跨境个护品牌拓展EMS智能服饰新品难?人本国际ODM打通从概念到出海全链路
-
人机耦合外骨骼柔性穿戴层:传感器集成、模块固定、快速调节,人本国际ODM一站搞定
-
康养集成服务商如何补齐穿戴硬件短板?人本国际ODM赋能B端租赁运营业务
-
人机耦合外骨骼柔性穿戴层:传感器集成、模块固定、快速调节,人本国际ODM一站搞定
-
软件方案商如何补齐硬件短板?人本国际ODM助力数字孪生XR企业打造软硬一体化解决方案
-
柔性传感器与面料结合,为什么90%的厂商都停在样品阶段?人本国际ODM破解难题
-
轻资产大健康连锁品牌如何快速上新?人本国际软硬一体ODM补齐智能服饰产品矩阵


联系我们
电话:0755-81469901 手机:13534062216(微信同号) E-mail:zy@szrenben.com 地址:深圳市宝安区航城街道九围社区冠锋工业园3栋人本国际大厦

官方微信

官方抖音
Copyright © 2022 深圳人本国际科技服饰有限公司 版权所有 备案号:粤ICP备10027308号 站点地图 网站建设:企猫互联网
