

NEWS CENTER
媒体中心

具身机器人强化学习交互数据标注:完整流程与质量管控要点
栏目:媒体中心 发布时间:2026-10-28 发布者:人本国际
具身智能这两年跑得飞快,人形机器人、协作机械臂、灵巧手都在抢 "落地" 这一关。但业内人都清楚,模型参数再大、算法再新,最后能不能在真实物理世界里稳定完成抓取、插拔、开门这类精细动作,最终都要回到一件事上 —— 高质量的强化学习交互数据。没有靠谱的交互数据,强化学习就是无米之炊。本文从标注流程、质量管控、以及柔性采集硬件这三个角度,把这件事讲透,并顺带说说深圳人本国际科技服饰有限公司在其中能帮上什么忙。
一、为什么具身机器人特别吃 "交互数据标注"
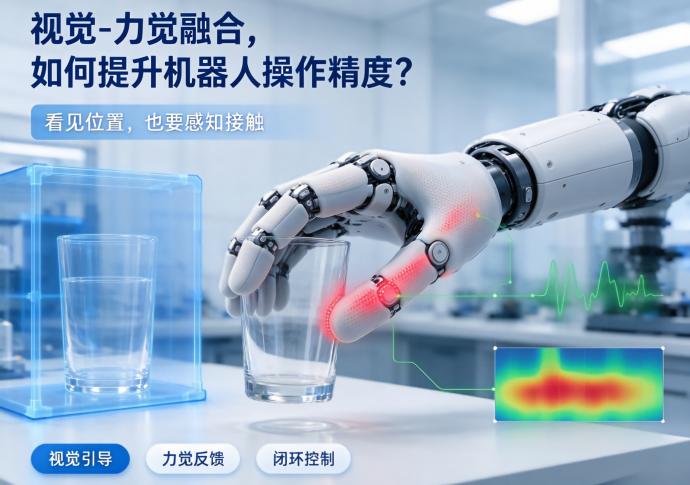
传统监督学习靠的是静态图片、文本这类离散数据,标注相对简单。具身强化学习不一样,它学习的是一段连续的操作过程:机械臂怎么伸、怎么抓、用多大力、什么时候该松,这一串动作背后对应的是视觉图像、关节姿态、末端力觉、触觉滑移等多模态信号。
这些数据如果没有被准确标注,模型就会学到错误的 "动作 — 结果" 映射,训练出来的策略在仿真里好看,一到真实机器人上就翻车。尤其在模仿学习、离线强化学习这两条主流路线里,示教数据的质量直接决定了机器人泛化能力的上限。所以数据标注不是附属环节,而是整个具身智能流水线里最昂贵、也最不能省的一环。
二、完整的交互数据标注流程
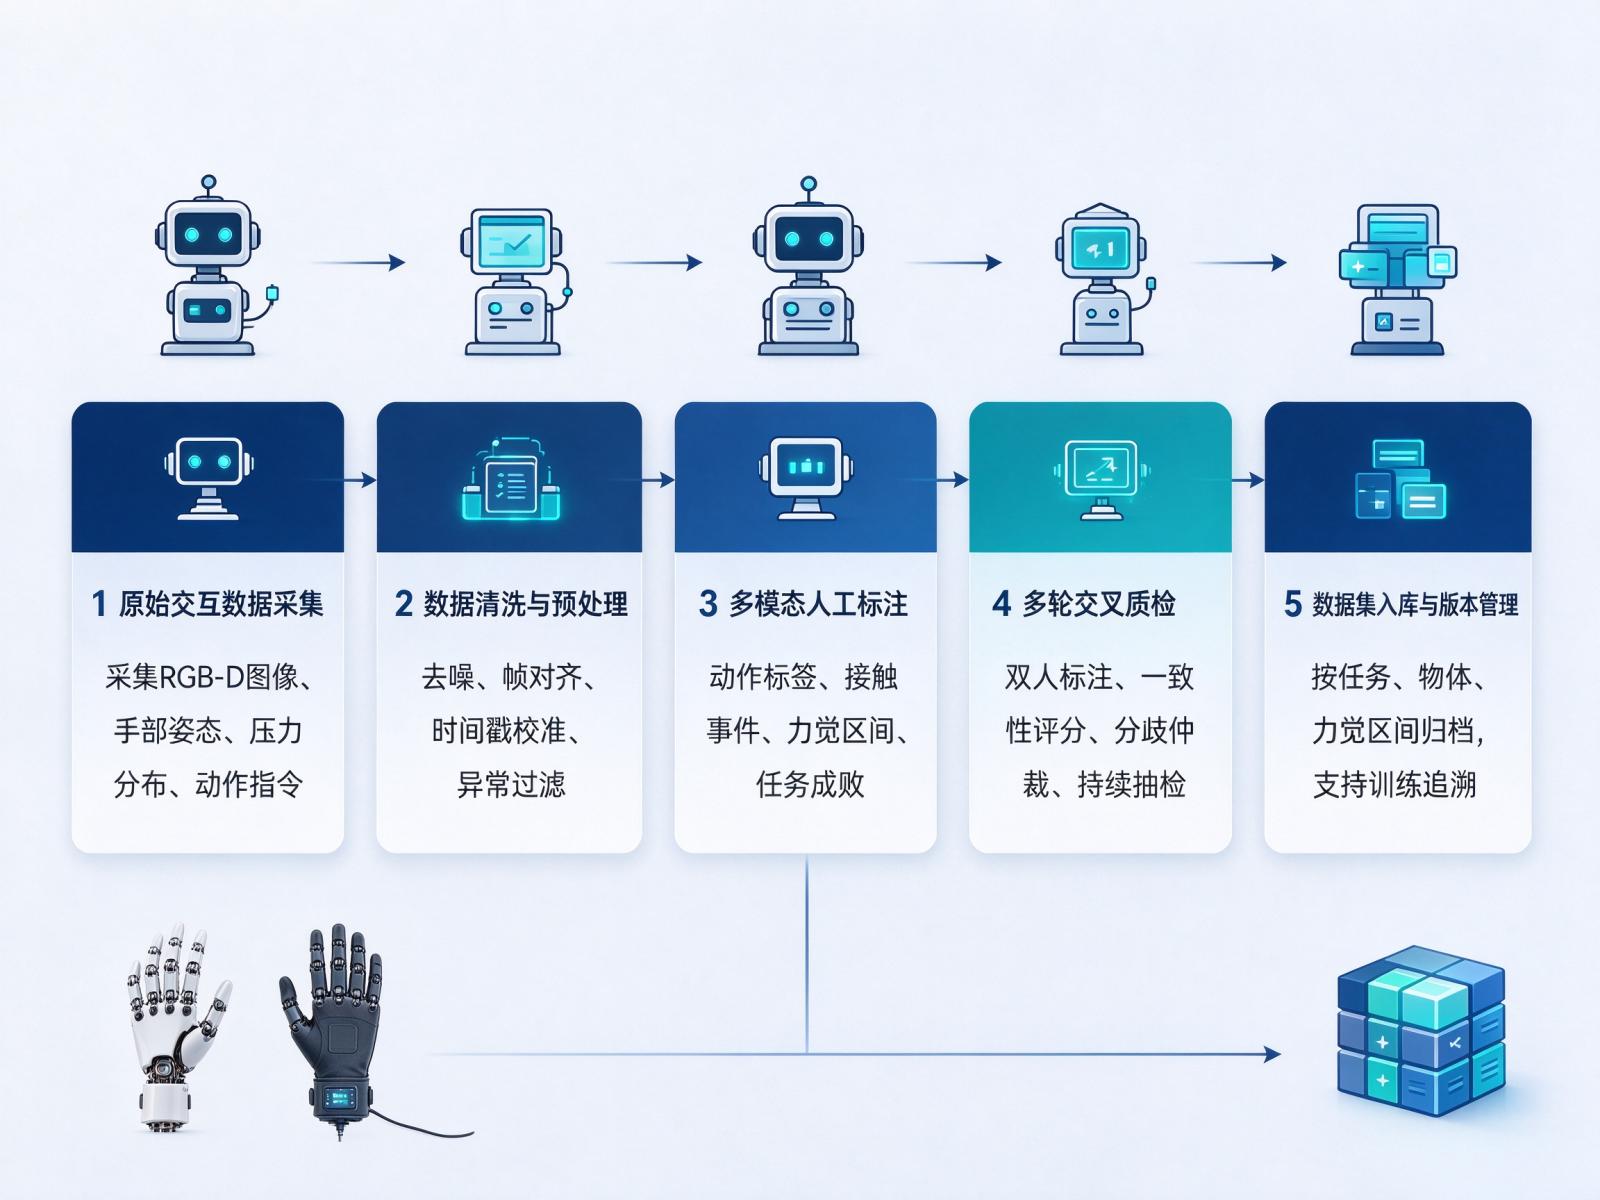
一套能真正用于训练的具身交互数据集,通常要走完五个步骤,环环相扣,任何一步掉链子,最后数据集都不能用。
1. 原始交互数据采集
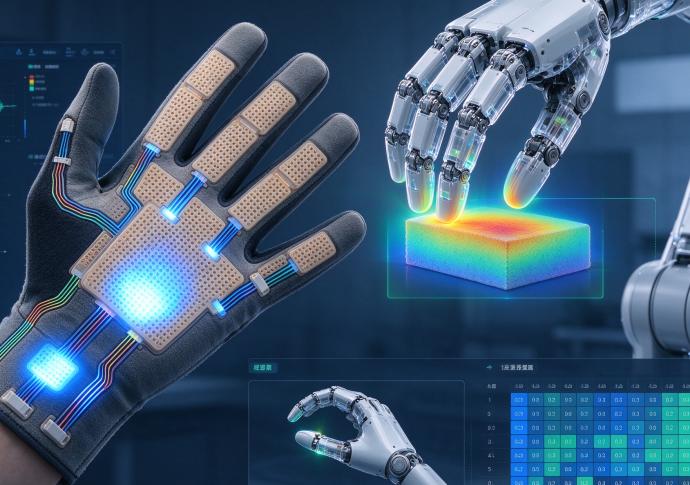
这是起点。常见做法有三种:人穿戴数据采集手套完成任务,同步记录手部关节角度、指尖压力;遥操作机械臂完成任务,记录机械臂状态;在仿真环境里批量生成示教轨迹。真实示教采集效率最高,也是目前工业界最主流的路线。这一步采集的不是 "几张图",而是时间同步的多模态原始数据:RGB-D 图像、手部姿态、压力分布、动作指令。
2. 数据清洗与预处理
原始数据里充满噪声:手套传感器漂移、相机丢帧、示教动作中途失败、人体抖动。清洗阶段要把这些片段剔除或修正,做帧对齐、时间戳校准、异常值过滤。这一步直接决定后续标注能不能在干净的数据上进行,很多团队忽略它,后面标注返工率极高。
3. 多模态人工标注
标注人员对着清洗好的片段,完成几类典型标注:
动作标签:这段示教是 "拿起"、"放置" 还是 "旋转",动作起止时间点;
接触事件:指尖什么时候碰到物体、什么时候发生滑移、什么时候松开;
力觉区间:抓握力大概在什么范围,是否过压或过松;
任务成败:整段示教是成功完成还是中途失败。
4. 多轮交叉质检
单个人标完不算完。行业普遍做法是双人独立标注同一批数据,用一致性评分 (如 Kappa 系数) 判断标注质量;再由资深标注员抽检,对分歧样本仲裁。这一步是质量管控的核心,后面会专门展开。
5. 数据集入库与版本管理
通过质检的数据要按任务类型、物体类别、力觉区间打标签入库,做版本化管理,方便后续训练时按场景采样、做数据集划分。具身数据集动辄几十万条轨迹,没有版本管理,后面做模型迭代根本无从追溯。
三、质量管控:真正决定数据集能不能用的关键
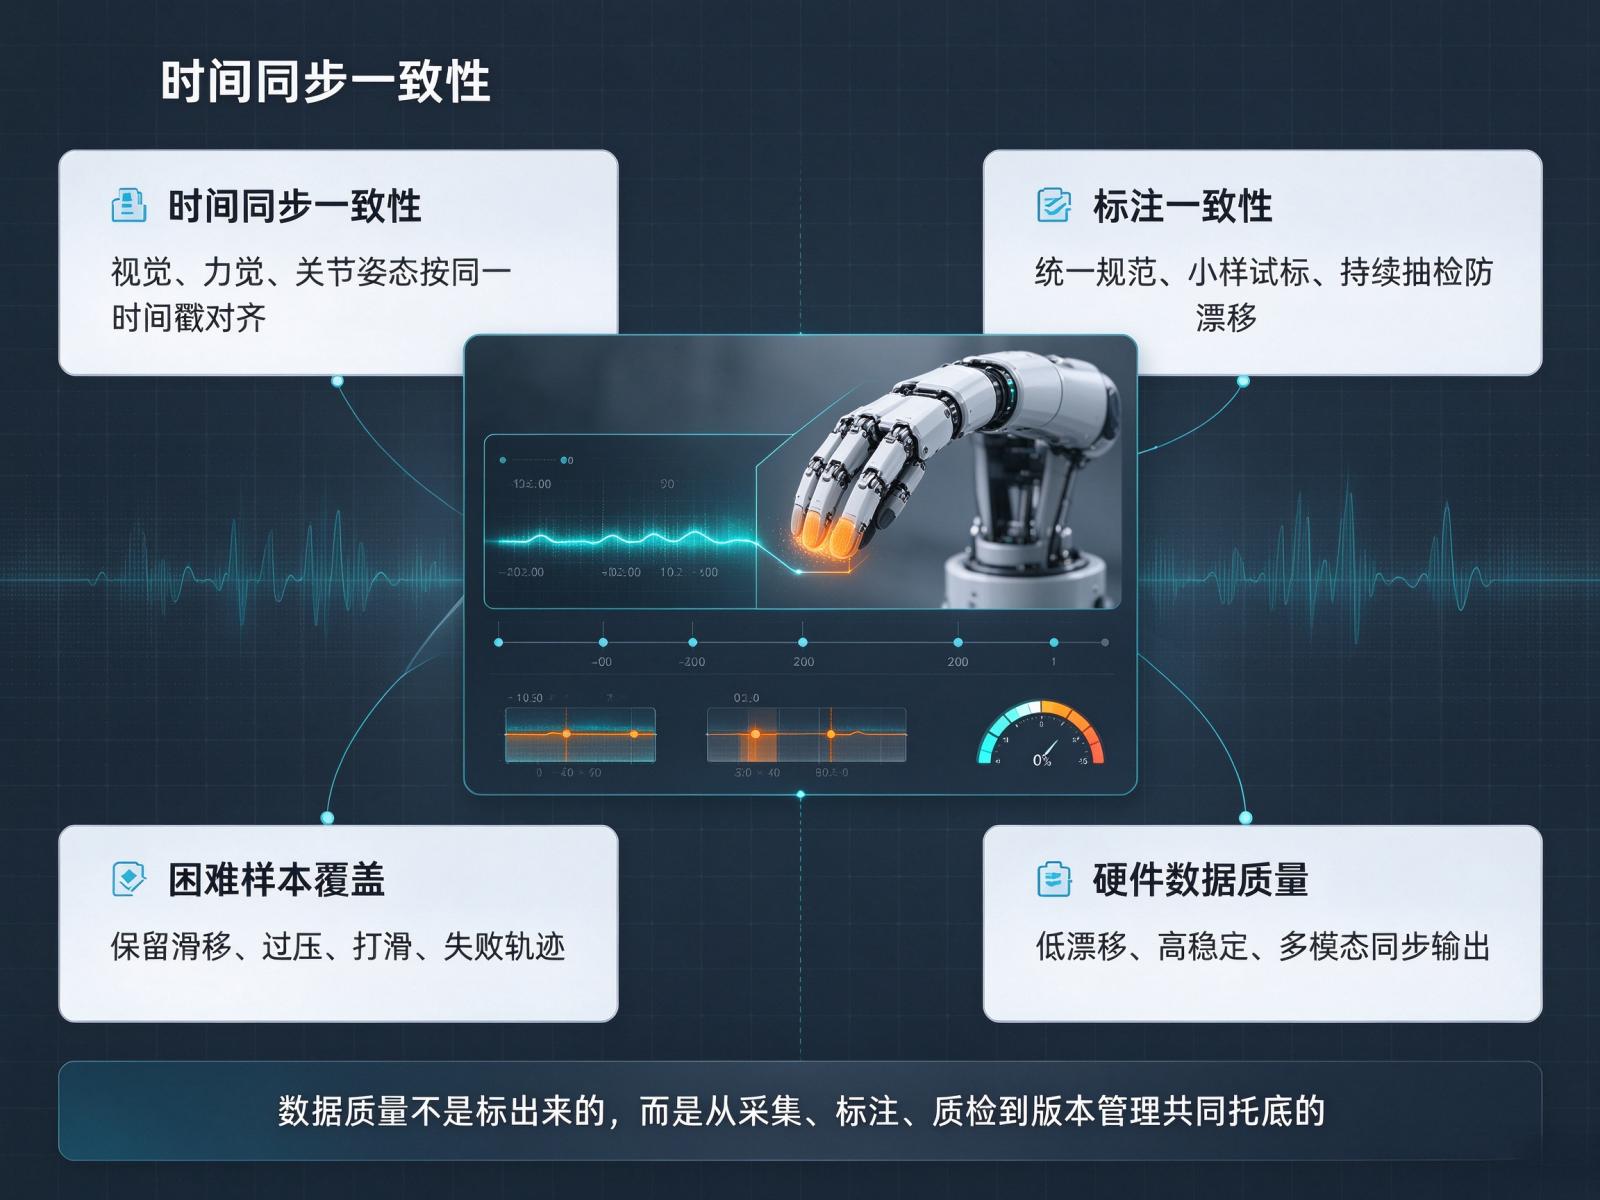
同样是标注完一条抓取动作,标注质量可以差出一个量级。行业里踩过的坑,基本集中在四个维度。
1. 时间同步一致性
视觉、力觉、关节姿态来自不同传感器,采样频率不同。如果时间戳没对齐,"接触事件" 标注的那一帧,对应的其实是几百毫秒之前的画面,模型学到的因果关系就是错的。质检环节要专门抽样核对多模态时间对齐。
2. 标注一致性 (Inter-AnnotatorAgreement)
不同标注员对 "什么时候算抓握成功" 理解不同,是数据集质量最常见的隐性杀手。项目启动前必须先做标注规范培训,跑一批小样让所有标注员标同一批数据,看一致性分数能否达标;上线后还要持续抽检,防止标准漂移。
3. 困难样本与失败样本的覆盖
大家都喜欢标顺顺利利的成功案例,但机器人真正容易翻车的,是滑移、过压、物体打滑这些困难场景。数据集如果只包含成功轨迹,模型在真实环境遇到意外就完全不会处理。质量管控必须故意保留失败样本和困难样本,不能为了 "数据好看" 全部清洗掉。
4. 硬件本身的数据质量
这一点最容易被忽视。标注质量再好,如果采集手套本身压力漂移严重、关节姿态噪声大,原始数据就是脏的,标注得再认真也救不回来。采集硬件的稳定性,是标注质量的物理下限。
四、人本国际柔性采集硬件,为高质量标注打底
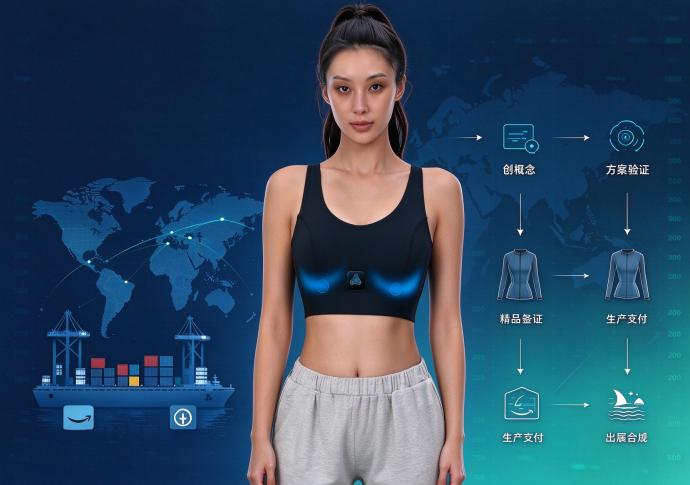
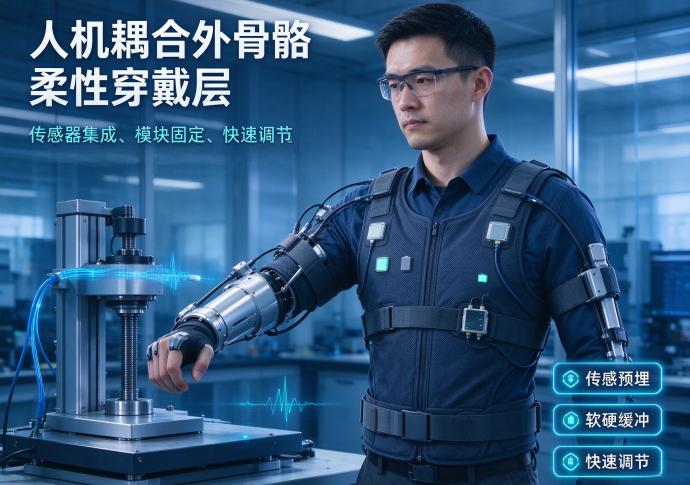
上面提到的第 4 点,恰恰是深圳人本国际科技服饰有限公司能帮行业解决的问题。作为深耕织物电子领域多年的国家高新技术与专精特新企业,人本国际提供柔性力觉采集手套、柔性触觉传感皮肤等产品的 ODM 定制开发,专门服务具身机器人、康复医疗、VR 动捕等场景。它能从硬件层面对标注流程提供几点直接支撑。
1. 源头降噪,降低后续标注返工率
人本国际采用织物嵌入式传感工艺,把柔性压力传感单元直接织入面料内部,配合应力释放结构和分层防水封装,反复弯折上万次后信号依旧稳定。这意味着示教采集时,压力基线不会乱飘,标注员不用再花大量时间去判断 "这个波动是真的压力变化,还是传感器漂移",标注一致性自然就上去了。
2. 多模态同步输出,简化时间对齐工作
采集手套可以把压力分布、关节姿态数据通过统一接口同步输出,配合时间戳同步机制,从硬件层就把多模态对齐这件事做了,不用标注团队自己再去做复杂的帧同步。这能显著减少预处理阶段的工作量。
3. 批量一致性,保障数据集整体稳定
标注大规模数据集时,往往需要多套手套同时采集。人本国际有标准化产线和出厂校准流程,每一副手套出厂前都做压力点位校验和弯折耐久测试,不同手套之间的数据离散度被控制在很小范围。团队不用担心 "换一副手套,数据表现就变了",整个数据集的硬件底座是稳定的。
4.ODM 一站式服务,降低研发团队负担
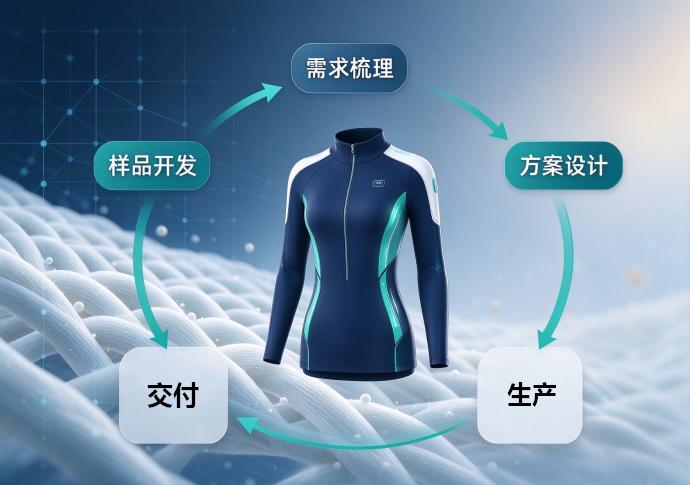
机器人公司、科研机构擅长算法和标注流程,但大多不懂纺织与柔性电子。人本国际从需求评估、面料版型、传感阵列集成、信号同步模块,到打样、小批量试产、批量交付全链条承接,还能按客户需要做合规认证。客户把硬件这块交给源头工厂,自己集中精力做数据标注规范、质量管控体系和模型训练。
提示
具身机器人的竞争,已经不只是算法和模型参数的竞争,更是数据工程能力的竞争。一套完整的强化学习交互数据标注流程,背后是采集、清洗、标注、质检、版本管理一整套体系,任何一环偷工减料,最后落到机器人真实操作上都会翻车。
而这套体系的物理起点,是一套稳定、低漂移、多模态同步输出的柔性采集硬件。深圳人本国际科技服饰有限公司凭借多年织物电子 ODM 经验,正是在这个起点上为行业托底。如果你正在搭建具身机器人数据集、灵巧手示教采集或触觉训练平台,欢迎对接人本国际,从硬件源头把数据质量这条地基打牢。


联系我们
电话:0755-81469901 手机:13534062216(微信同号) E-mail:zy@szrenben.com 地址:深圳市宝安区航城街道九围社区冠锋工业园3栋人本国际大厦

官方微信

官方抖音
Copyright © 2022 深圳人本国际科技服饰有限公司 版权所有 备案号:粤ICP备10027308号 站点地图 网站建设:企猫互联网
